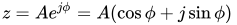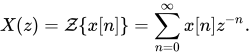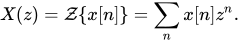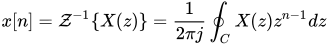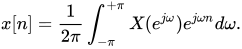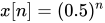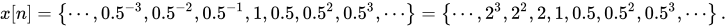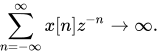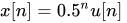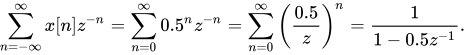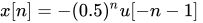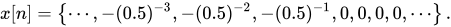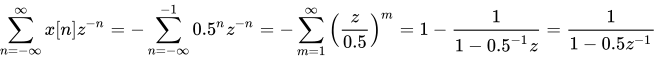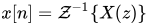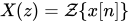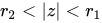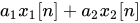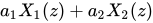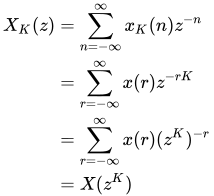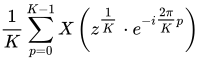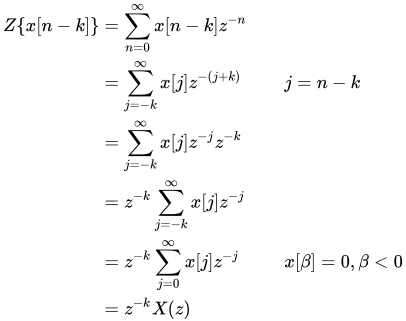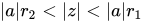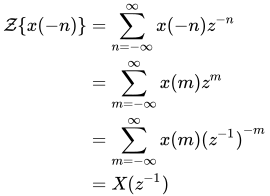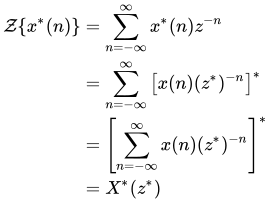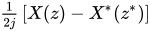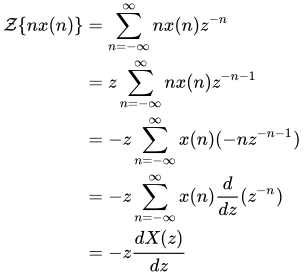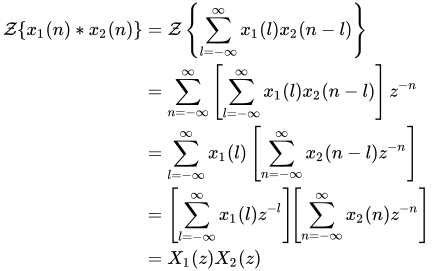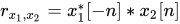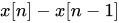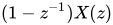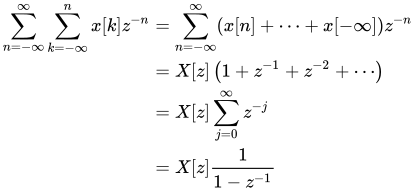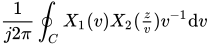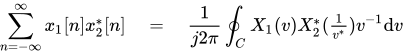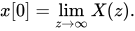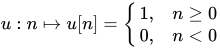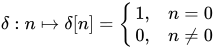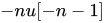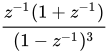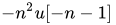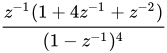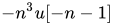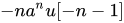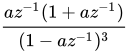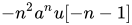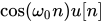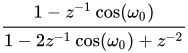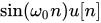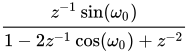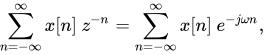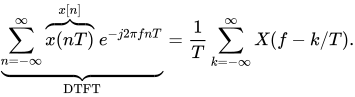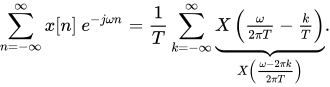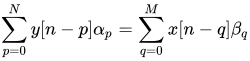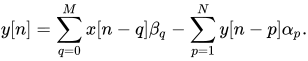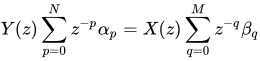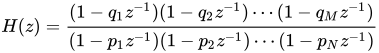傅里叶变换
离散傅里叶级数
离散时间傅里叶变换
分数傅里叶变换
短时距傅立叶变换
離散小波變換
连续小波变换
关于统计学中的标准Z-分数,请见「
標準分數 」。关于统计学中的Fisher Z-转换,请见「
费雪转换 」。
在數學 和信号处理 中,Z轉換 (英語:Z-transform )把離散的實數 或複數 时间訊號從時域轉為复頻域(z域或z平面)表示。
可以把它认为是拉普拉斯变换 的离散时间等价。在时标微积分中会探索它们的相似性。
现在所知的Z变换的基本思想,拉普拉斯 就已了解,而1947年W. Hurewicz 差分方程 的一种容易处理的方式。[ 1] 約翰·拉加齊尼 [ 2] [ 3]
約翰·拉加齊尼 [ 4] [ 5]
Z变换中包含的思想在数学里称作母函数方法,该方法可以追溯到1730年的时候,棣莫弗与概率论结合将其引入。[ 6]
像很多积分变换一样,Z变换可以有单边和双边定义。
双边 Z轉換把离散時域信号
x
[
n
]
{\displaystyle x[n]}
X
(
z
)
{\displaystyle X(z)}
X
(
z
)
=
Z
{
x
[
n
]
}
=
∑
n
=
−
∞
∞
x
[
n
]
z
−
n
{\displaystyle X(z)={\mathcal {Z}}\{x[n]\}=\sum _{n=-\infty }^{\infty }x[n]z^{-n}}
當中
n
{\displaystyle n}
z
{\displaystyle z}
z
=
A
e
j
ϕ
=
A
(
cos
ϕ
+
j
sin
ϕ
)
{\displaystyle z=Ae^{j\phi }=A(\cos {\phi }+j\sin {\phi })\,}
其中 A 为 z 的模,j 为虚数单位 ,而 ɸ 为辐角 (也叫相位角 ),用弧度 表示。
另外,只对 n ≥ 0 定义的 x[n] ,单边 Z变换定义为
X
(
z
)
=
Z
{
x
[
n
]
}
=
∑
n
=
0
∞
x
[
n
]
z
−
n
.
{\displaystyle X(z)={\mathcal {Z}}\{x[n]\}=\sum _{n=0}^{\infty }x[n]z^{-n}.}
在信号处理 中,这个定义可以用来计算离散时间因果系统的单位冲激响应。
单边Z变换的一个重要例子是概率母函数,其中 x[n] 部分是离散随机变量取 n 值时的概率,而函数 X(z) 通常写作 X(s) ,用 s = z −1 表示。Z变换的性质(在下面)在概率论背景下有很多有用的解释。
地球物理中的Z变换,通常的定义是 z 的幂级数而非 z −1 的。例如,Enders Anthony Robinson [ 7] Ernest R. Kanasewich [ 8]
X
(
z
)
=
Z
{
x
[
n
]
}
=
∑
n
x
[
n
]
z
n
.
{\displaystyle X(z)={\mathcal {Z}}\{x[n]\}=\sum _{n}x[n]z^{n}.}
这两个定义是等价的;但差分结果会有一些不同。例如,零点和极点的位置移动在单位圆 内使用一个定义,在单位圆外用另一个定义。[ 7] [ 8]
逆 Z变换为
x
[
n
]
=
Z
−
1
{
X
(
z
)
}
=
1
2
π
j
∮
C
X
(
z
)
z
n
−
1
d
z
{\displaystyle x[n]={\mathcal {Z}}^{-1}\{X(z)\}={\frac {1}{2\pi j}}\oint _{C}X(z)z^{n-1}dz}
其中 C 是完全处于收敛域(ROC)内的包围原点的一个逆时针闭合路径。在 ROC 是因果的情况下(参见例2 ),这意味着路径 C 必须包围 X(z) 的所有极点。
这个曲线积分 的一个特殊情形出现在 C 是单位圆的时候(可以在ROC包含单位圆的时候使用,总能保证 X(z) 是稳定的,即所有极点都在单位圆内)。逆Z变换可以化简为逆离散傅里叶变换:
x
[
n
]
=
1
2
π
∫
−
π
+
π
X
(
e
j
ω
)
e
j
ω
n
d
ω
.
{\displaystyle x[n]={\frac {1}{2\pi }}\int _{-\pi }^{+\pi }X(e^{j\omega })e^{j\omega n}d\omega .}
有限范围 n 和有限数量的均匀间隔的 z 值的Z变换可以用Bluestein的FFT算法方便地计算。离散时间傅里叶变换 (DTFT)—不要与离散傅里叶变换 (DFT)混淆—是通过将 z 限制在位于单位圆上而得到的一种Z变换的特殊情况。
收敛域(ROC)是指Z变换的求和收敛的复平面上的点集。
R
O
C
=
{
z
:
|
∑
n
=
−
∞
∞
x
[
n
]
z
−
n
|
<
∞
}
{\displaystyle ROC=\left\{z:\left|\sum _{n=-\infty }^{\infty }x[n]z^{-n}\right|<\infty \right\}}
令
x
[
n
]
=
(
0.5
)
n
{\displaystyle x[n]=(0.5)^{n}}
(
−
∞
,
∞
)
{\displaystyle (-\infty ,\infty )}
x
[
n
]
{\displaystyle x[n]}
x
[
n
]
=
{
⋯
,
0.5
−
3
,
0.5
−
2
,
0.5
−
1
,
1
,
0.5
,
0.5
2
,
0.5
3
,
⋯
}
=
{
⋯
,
2
3
,
2
2
,
2
,
1
,
0.5
,
0.5
2
,
0.5
3
,
⋯
}
.
{\displaystyle x[n]=\left\{\cdots ,0.5^{-3},0.5^{-2},0.5^{-1},1,0.5,0.5^{2},0.5^{3},\cdots \right\}=\left\{\cdots ,2^{3},2^{2},2,1,0.5,0.5^{2},0.5^{3},\cdots \right\}.}
观察上面的和
∑
n
=
−
∞
∞
x
[
n
]
z
−
n
→
∞
.
{\displaystyle \sum _{n=-\infty }^{\infty }x[n]z^{-n}\to \infty .}
因此,没有一个
z
{\displaystyle z}
ROC用蓝色表示,单位圆用灰色虚点圆表示(外圈者,而 |z | = 0.5 这个圆用虚线圆表示(內圈者) 令
x
[
n
]
=
0.5
n
u
[
n
]
{\displaystyle x[n]=0.5^{n}u[n]\ }
u 是单位阶跃函数)。在区间 (−∞, ∞) 上展开 x[n] 得到
x
[
n
]
=
{
⋯
,
0
,
0
,
0
,
1
,
0.5
,
0.5
2
,
0.5
3
,
⋯
}
.
{\displaystyle x[n]=\left\{\cdots ,0,0,0,1,0.5,0.5^{2},0.5^{3},\cdots \right\}.}
观察这个和
∑
n
=
−
∞
∞
x
[
n
]
z
−
n
=
∑
n
=
0
∞
0.5
n
z
−
n
=
∑
n
=
0
∞
(
0.5
z
)
n
=
1
1
−
0.5
z
−
1
.
{\displaystyle \sum _{n=-\infty }^{\infty }x[n]z^{-n}=\sum _{n=0}^{\infty }0.5^{n}z^{-n}=\sum _{n=0}^{\infty }\left({\frac {0.5}{z}}\right)^{n}={\frac {1}{1-0.5z^{-1}}}.}
最后一个等式来自无穷几何级数 ,而等式仅在 |0.5z −1 | < 1 时成立,可以以 z 为变量写成 |z | > 0.5。因此,收敛域为 |z | > 0.5。在这种情况下,收敛域为复平面“挖掉”原点为中心的半径为 0.5 的圆盘。
ROC用蓝色表示,单位圆用灰色虚点圆表示(用眼睛看会呈红色),而 |z | = 0.5 这个圆用虚线圆表示 令
x
[
n
]
=
−
(
0.5
)
n
u
[
−
n
−
1
]
{\displaystyle x[n]=-(0.5)^{n}u[-n-1]\ }
u 是单位阶跃函数)。在区间 (−∞, ∞) 上展开 x[n] 得到
x
[
n
]
=
{
⋯
,
−
(
0.5
)
−
3
,
−
(
0.5
)
−
2
,
−
(
0.5
)
−
1
,
0
,
0
,
0
,
0
,
⋯
}
.
{\displaystyle x[n]=\left\{\cdots ,-(0.5)^{-3},-(0.5)^{-2},-(0.5)^{-1},0,0,0,0,\cdots \right\}.}
观察这个和
∑
n
=
−
∞
∞
x
[
n
]
z
−
n
=
−
∑
n
=
−
∞
−
1
0.5
n
z
−
n
=
−
∑
m
=
1
∞
(
z
0.5
)
m
=
1
−
1
1
−
0.5
−
1
z
=
1
1
−
0.5
z
−
1
{\displaystyle \sum _{n=-\infty }^{\infty }x[n]z^{-n}=-\sum _{n=-\infty }^{-1}0.5^{n}z^{-n}=-\sum _{m=1}^{\infty }\left({\frac {z}{0.5}}\right)^{m}=1-{\frac {1}{1-0.5^{-1}z}}={\frac {1}{1-0.5z^{-1}}}}
再次使用无穷几何级数 ,此等式只在 |0.5−1 z | < 1 时成立,可以用 z 为变量写成 |z | < 0.5。因此,收敛域为 |z | < 0.5。在这种情况下,收敛域为中心在原点的半径为 0.5 的圆盘。
本例与上例的不同之处仅在收敛域上。这是意图展示只有变换结果是不够的。
实例2和3清楚地表明,当且仅当指定收敛域时,
x
[
n
]
{\displaystyle x[n]}
X(z) 才是唯一的。画因果和非因果情形的零极点图 永远不会 包含极点。
在例2中,因果系统产生一个包含 |z | = ∞ 的收敛域,而例3中的非因果系统产生包含
|
z
|
=
0
{\displaystyle |z|=0}
ROC表示为蓝色圆环 0.5 < |z | < 0.75 在有多个极点的系统中,收敛域可以既不包含 |z | = ∞ 也不包含 |z | = 0。画出的收敛域与一个圆形带。例如,
x
[
n
]
=
0.5
n
u
[
n
]
−
0.75
n
u
[
−
n
−
1
]
{\displaystyle x[n]=0.5^{n}u[n]-0.75^{n}u[-n-1]}
的极点为 0.5 与 0.75。收敛域会是 0.5 < |z | < 0.75,不包含原点和无穷大。这样的系统称为混合因果系统,因为它包含一个因果项 (0.5)n u [n ] 和一个非因果项 −(0.75)n u [−n −1]。
一个系统的稳定性 可以只通过了解收敛域来确定。如果收敛域包含单位圆(即 |z | = 1),那么系统是稳定的。在上述系统中因果系统(例2)是稳定的,因为 |z | > 0.5 包含单位圆。
如果我们有一个没有给定收敛域Z变换(即模糊的
x
[
n
]
{\displaystyle x[n]}
x
[
n
]
{\displaystyle x[n]}
如果要求满足稳定性,则收敛域必须包含单位圆;如果要求为一个因果系统,则收敛域必须包含无穷大,并且系统函数应为一个右边序列。如果要求为一个非因果系统,那么收敛域必须包含原点,且系统函数为左边序列。如果既要满足稳定性,也要满足因果性,则系统函数的所有极点都必须在单位圆内。
通过这种方法可以找到唯一的
x
[
n
]
{\displaystyle x[n]}
Z变换性质
时域
Z域
证明
收敛域
记法
x
[
n
]
=
Z
−
1
{
X
(
z
)
}
{\displaystyle x[n]={\mathcal {Z}}^{-1}\{X(z)\}}
X
(
z
)
=
Z
{
x
[
n
]
}
{\displaystyle X(z)={\mathcal {Z}}\{x[n]\}}
r
2
<
|
z
|
<
r
1
{\displaystyle r_{2}<|z|<r_{1}}
線性
a
1
x
1
[
n
]
+
a
2
x
2
[
n
]
{\displaystyle a_{1}x_{1}[n]+a_{2}x_{2}[n]}
a
1
X
1
(
z
)
+
a
2
X
2
(
z
)
{\displaystyle a_{1}X_{1}(z)+a_{2}X_{2}(z)}
X
(
z
)
=
∑
n
=
−
∞
∞
(
a
1
x
1
(
n
)
+
a
2
x
2
(
n
)
)
z
−
n
=
a
1
∑
n
=
−
∞
∞
x
1
(
n
)
z
−
n
+
a
2
∑
n
=
−
∞
∞
x
2
(
n
)
z
−
n
=
a
1
X
1
(
z
)
+
a
2
X
2
(
z
)
{\displaystyle {\begin{aligned}X(z)&=\sum _{n=-\infty }^{\infty }(a_{1}x_{1}(n)+a_{2}x_{2}(n))z^{-n}\\&=a_{1}\sum _{n=-\infty }^{\infty }x_{1}(n)z^{-n}+a_{2}\sum _{n=-\infty }^{\infty }x_{2}(n)z^{-n}\\&=a_{1}X_{1}(z)+a_{2}X_{2}(z)\end{aligned}}}
包含 ROC1 ∩ ROC2
时间膨胀
x
K
[
n
]
=
{
x
[
r
]
,
n
=
r
K
0
,
n
≠
r
K
{\displaystyle x_{K}[n]={\begin{cases}x[r],&n=rK\\0,&n\not =rK\end{cases}}}
r : 整数
X
(
z
K
)
{\displaystyle X(z^{K})}
X
K
(
z
)
=
∑
n
=
−
∞
∞
x
K
(
n
)
z
−
n
=
∑
r
=
−
∞
∞
x
(
r
)
z
−
r
K
=
∑
r
=
−
∞
∞
x
(
r
)
(
z
K
)
−
r
=
X
(
z
K
)
{\displaystyle {\begin{aligned}X_{K}(z)&=\sum _{n=-\infty }^{\infty }x_{K}(n)z^{-n}\\&=\sum _{r=-\infty }^{\infty }x(r)z^{-rK}\\&=\sum _{r=-\infty }^{\infty }x(r)(z^{K})^{-r}\\&=X(z^{K})\end{aligned}}}
R
1
K
{\displaystyle R^{\frac {1}{K}}}
降采样
x
[
n
K
]
{\displaystyle x[nK]}
1
K
∑
p
=
0
K
−
1
X
(
z
1
K
⋅
e
−
i
2
π
K
p
)
{\displaystyle {\frac {1}{K}}\sum _{p=0}^{K-1}X\left(z^{\tfrac {1}{K}}\cdot e^{-i{\tfrac {2\pi }{K}}p}\right)}
ohio-state.edu (页面存档备份 ,存于互联网档案馆 ) 或 ee.ic.ac.uk (页面存档备份 ,存于互联网档案馆 )
时移
x
[
n
−
k
]
{\displaystyle x[n-k]}
z
−
k
X
(
z
)
{\displaystyle z^{-k}X(z)}
Z
{
x
[
n
−
k
]
}
=
∑
n
=
0
∞
x
[
n
−
k
]
z
−
n
=
∑
j
=
−
k
∞
x
[
j
]
z
−
(
j
+
k
)
j
=
n
−
k
=
∑
j
=
−
k
∞
x
[
j
]
z
−
j
z
−
k
=
z
−
k
∑
j
=
−
k
∞
x
[
j
]
z
−
j
=
z
−
k
∑
j
=
0
∞
x
[
j
]
z
−
j
x
[
β
]
=
0
,
β
<
0
=
z
−
k
X
(
z
)
{\displaystyle {\begin{aligned}Z\{x[n-k]\}&=\sum _{n=0}^{\infty }x[n-k]z^{-n}\\&=\sum _{j=-k}^{\infty }x[j]z^{-(j+k)}&&j=n-k\\&=\sum _{j=-k}^{\infty }x[j]z^{-j}z^{-k}\\&=z^{-k}\sum _{j=-k}^{\infty }x[j]z^{-j}\\&=z^{-k}\sum _{j=0}^{\infty }x[j]z^{-j}&&x[\beta ]=0,\beta <0\\&=z^{-k}X(z)\end{aligned}}}
ROC,除了 k > 0 时 z = 0 和 k < 0 时 z = ∞
Z域的
尺度性质
a
n
x
[
n
]
{\displaystyle a^{n}x[n]}
X
(
a
−
1
z
)
{\displaystyle X(a^{-1}z)}
Z
{
a
n
x
[
n
]
}
=
∑
n
=
−
∞
∞
a
n
x
(
n
)
z
−
n
=
∑
n
=
−
∞
∞
x
(
n
)
(
a
−
1
z
)
−
n
=
X
(
a
−
1
z
)
{\displaystyle {\begin{aligned}{\mathcal {Z}}\left\{a^{n}x[n]\right\}&=\sum _{n=-\infty }^{\infty }a^{n}x(n)z^{-n}\\&=\sum _{n=-\infty }^{\infty }x(n)(a^{-1}z)^{-n}\\&=X(a^{-1}z)\end{aligned}}}
|
a
|
r
2
<
|
z
|
<
|
a
|
r
1
{\displaystyle |a|r_{2}<|z|<|a|r_{1}}
时间反转
x
[
−
n
]
{\displaystyle x[-n]}
X
(
z
−
1
)
{\displaystyle X(z^{-1})}
Z
{
x
(
−
n
)
}
=
∑
n
=
−
∞
∞
x
(
−
n
)
z
−
n
=
∑
m
=
−
∞
∞
x
(
m
)
z
m
=
∑
m
=
−
∞
∞
x
(
m
)
(
z
−
1
)
−
m
=
X
(
z
−
1
)
{\displaystyle {\begin{aligned}{\mathcal {Z}}\{x(-n)\}&=\sum _{n=-\infty }^{\infty }x(-n)z^{-n}\\&=\sum _{m=-\infty }^{\infty }x(m)z^{m}\\&=\sum _{m=-\infty }^{\infty }x(m){(z^{-1})}^{-m}\\&=X(z^{-1})\\\end{aligned}}}
1
r
1
<
|
z
|
<
1
r
2
{\displaystyle {\tfrac {1}{r_{1}}}<|z|<{\tfrac {1}{r_{2}}}}
共轭复数
x
∗
[
n
]
{\displaystyle x^{*}[n]}
X
∗
(
z
∗
)
{\displaystyle X^{*}(z^{*})}
Z
{
x
∗
(
n
)
}
=
∑
n
=
−
∞
∞
x
∗
(
n
)
z
−
n
=
∑
n
=
−
∞
∞
[
x
(
n
)
(
z
∗
)
−
n
]
∗
=
[
∑
n
=
−
∞
∞
x
(
n
)
(
z
∗
)
−
n
]
∗
=
X
∗
(
z
∗
)
{\displaystyle {\begin{aligned}{\mathcal {Z}}\{x^{*}(n)\}&=\sum _{n=-\infty }^{\infty }x^{*}(n)z^{-n}\\&=\sum _{n=-\infty }^{\infty }\left[x(n)(z^{*})^{-n}\right]^{*}\\&=\left[\sum _{n=-\infty }^{\infty }x(n)(z^{*})^{-n}\right]^{*}\\&=X^{*}(z^{*})\end{aligned}}}
实部
Re
{
x
[
n
]
}
{\displaystyle \operatorname {Re} \{x[n]\}}
1
2
[
X
(
z
)
+
X
∗
(
z
∗
)
]
{\displaystyle {\tfrac {1}{2}}\left[X(z)+X^{*}(z^{*})\right]}
虚部
Im
{
x
[
n
]
}
{\displaystyle \operatorname {Im} \{x[n]\}}
1
2
j
[
X
(
z
)
−
X
∗
(
z
∗
)
]
{\displaystyle {\tfrac {1}{2j}}\left[X(z)-X^{*}(z^{*})\right]}
微分
n
x
[
n
]
{\displaystyle nx[n]}
−
z
d
X
(
z
)
d
z
{\displaystyle -z{\frac {dX(z)}{dz}}}
Z
{
n
x
(
n
)
}
=
∑
n
=
−
∞
∞
n
x
(
n
)
z
−
n
=
z
∑
n
=
−
∞
∞
n
x
(
n
)
z
−
n
−
1
=
−
z
∑
n
=
−
∞
∞
x
(
n
)
(
−
n
z
−
n
−
1
)
=
−
z
∑
n
=
−
∞
∞
x
(
n
)
d
d
z
(
z
−
n
)
=
−
z
d
X
(
z
)
d
z
{\displaystyle {\begin{aligned}{\mathcal {Z}}\{nx(n)\}&=\sum _{n=-\infty }^{\infty }nx(n)z^{-n}\\&=z\sum _{n=-\infty }^{\infty }nx(n)z^{-n-1}\\&=-z\sum _{n=-\infty }^{\infty }x(n)(-nz^{-n-1})\\&=-z\sum _{n=-\infty }^{\infty }x(n){\frac {d}{dz}}(z^{-n})\\&=-z{\frac {dX(z)}{dz}}\end{aligned}}}
卷积
x
1
[
n
]
∗
x
2
[
n
]
{\displaystyle x_{1}[n]*x_{2}[n]}
X
1
(
z
)
X
2
(
z
)
{\displaystyle X_{1}(z)X_{2}(z)}
Z
{
x
1
(
n
)
∗
x
2
(
n
)
}
=
Z
{
∑
l
=
−
∞
∞
x
1
(
l
)
x
2
(
n
−
l
)
}
=
∑
n
=
−
∞
∞
[
∑
l
=
−
∞
∞
x
1
(
l
)
x
2
(
n
−
l
)
]
z
−
n
=
∑
l
=
−
∞
∞
x
1
(
l
)
[
∑
n
=
−
∞
∞
x
2
(
n
−
l
)
z
−
n
]
=
[
∑
l
=
−
∞
∞
x
1
(
l
)
z
−
l
]
[
∑
n
=
−
∞
∞
x
2
(
n
)
z
−
n
]
=
X
1
(
z
)
X
2
(
z
)
{\displaystyle {\begin{aligned}{\mathcal {Z}}\{x_{1}(n)*x_{2}(n)\}&={\mathcal {Z}}\left\{\sum _{l=-\infty }^{\infty }x_{1}(l)x_{2}(n-l)\right\}\\&=\sum _{n=-\infty }^{\infty }\left[\sum _{l=-\infty }^{\infty }x_{1}(l)x_{2}(n-l)\right]z^{-n}\\&=\sum _{l=-\infty }^{\infty }x_{1}(l)\left[\sum _{n=-\infty }^{\infty }x_{2}(n-l)z^{-n}\right]\\&=\left[\sum _{l=-\infty }^{\infty }x_{1}(l)z^{-l}\right]\!\!\left[\sum _{n=-\infty }^{\infty }x_{2}(n)z^{-n}\right]\\&=X_{1}(z)X_{2}(z)\end{aligned}}}
包含 ROC1 ∩ ROC2
互相关
r
x
1
,
x
2
=
x
1
∗
[
−
n
]
∗
x
2
[
n
]
{\displaystyle r_{x_{1},x_{2}}=x_{1}^{*}[-n]*x_{2}[n]}
R
x
1
,
x
2
(
z
)
=
X
1
∗
(
1
z
∗
)
X
2
(
z
)
{\displaystyle R_{x_{1},x_{2}}(z)=X_{1}^{*}({\tfrac {1}{z^{*}}})X_{2}(z)}
包含
X
1
(
1
z
∗
)
{\displaystyle X_{1}({\tfrac {1}{z^{*}}})}
X
2
(
z
)
{\displaystyle X_{2}(z)}
一阶差分
x
[
n
]
−
x
[
n
−
1
]
{\displaystyle x[n]-x[n-1]}
(
1
−
z
−
1
)
X
(
z
)
{\displaystyle (1-z^{-1})X(z)}
包含 X1 (z) 与 z ≠ 0 的ROC的交集
累积
∑
k
=
−
∞
n
x
[
k
]
{\displaystyle \sum _{k=-\infty }^{n}x[k]}
1
1
−
z
−
1
X
(
z
)
{\displaystyle {\frac {1}{1-z^{-1}}}X(z)}
∑
n
=
−
∞
∞
∑
k
=
−
∞
n
x
[
k
]
z
−
n
=
∑
n
=
−
∞
∞
(
x
[
n
]
+
⋯
+
x
[
−
∞
]
)
z
−
n
=
X
[
z
]
(
1
+
z
−
1
+
z
−
2
+
⋯
)
=
X
[
z
]
∑
j
=
0
∞
z
−
j
=
X
[
z
]
1
1
−
z
−
1
{\displaystyle {\begin{aligned}\sum _{n=-\infty }^{\infty }\sum _{k=-\infty }^{n}x[k]z^{-n}&=\sum _{n=-\infty }^{\infty }(x[n]+\cdots +x[-\infty ])z^{-n}\\&=X[z]\left(1+z^{-1}+z^{-2}+\cdots \right)\\&=X[z]\sum _{j=0}^{\infty }z^{-j}\\&=X[z]{\frac {1}{1-z^{-1}}}\end{aligned}}}
乘法
x
1
[
n
]
x
2
[
n
]
{\displaystyle x_{1}[n]x_{2}[n]}
1
j
2
π
∮
C
X
1
(
v
)
X
2
(
z
v
)
v
−
1
d
v
{\displaystyle {\frac {1}{j2\pi }}\oint _{C}X_{1}(v)X_{2}({\tfrac {z}{v}})v^{-1}\mathrm {d} v}
-
帕塞瓦尔定理
∑
n
=
−
∞
∞
x
1
[
n
]
x
2
∗
[
n
]
=
1
j
2
π
∮
C
X
1
(
v
)
X
2
∗
(
1
v
∗
)
v
−
1
d
v
{\displaystyle \sum _{n=-\infty }^{\infty }x_{1}[n]x_{2}^{*}[n]\quad =\quad {\frac {1}{j2\pi }}\oint _{C}X_{1}(v)X_{2}^{*}({\tfrac {1}{v^{*}}})v^{-1}\mathrm {d} v}
初值定理 :如果 x [n ] 为因果的,那么
x
[
0
]
=
lim
z
→
∞
X
(
z
)
.
{\displaystyle x[0]=\lim _{z\to \infty }X(z).}
终值定理 :如果 (z −1)X (z ) 的极点在单位圆内,则
x
[
∞
]
=
lim
z
→
1
(
z
−
1
)
X
(
z
)
.
{\displaystyle x[\infty ]=\lim _{z\to 1}(z-1)X(z).}
这里:
u
:
n
↦
u
[
n
]
=
{
1
,
n
≥
0
0
,
n
<
0
{\displaystyle u:n\mapsto u[n]={\begin{cases}1,&n\geq 0\\0,&n<0\end{cases}}}
是单位阶跃函数而
δ
:
n
↦
δ
[
n
]
=
{
1
,
n
=
0
0
,
n
≠
0
{\displaystyle \delta :n\mapsto \delta [n]={\begin{cases}1,&n=0\\0,&n\neq 0\end{cases}}}
是离散时间单位冲激函数 。两者通常都不认为是真正的函数,但由于它们的不连续性把它们看成是分布(它们在 n = 0 处的值通常无关紧要,除非在处理离散时间的时候,它们会变成衰减离散级数;在本章节中对连续和离散时间域,都在 n = 0 处取 1,否则不能使用下表中收敛域一栏的内容)。同时列出两个“函数”,使得(在连续时间域)单位阶跃函数是单位冲激函数的积分 ,或(在离散时间域)单位阶跃函数是单位冲激函数的求和,因此要令他们的值在 n = 0 处为 1。
信号,
x
[
n
]
{\displaystyle x[n]}
Z变换,
X
(
z
)
{\displaystyle X(z)}
ROC
1
δ
[
n
]
{\displaystyle \delta [n]}
1
所有 z
2
δ
[
n
−
n
0
]
{\displaystyle \delta [n-n_{0}]}
z
−
n
0
{\displaystyle z^{-n_{0}}}
z
≠
0
{\displaystyle z\neq 0}
3
u
[
n
]
{\displaystyle u[n]\,}
1
1
−
z
−
1
{\displaystyle {\frac {1}{1-z^{-1}}}}
|
z
|
>
1
{\displaystyle |z|>1}
4
e
−
α
n
u
[
n
]
{\displaystyle e^{-\alpha n}u[n]}
1
1
−
e
−
α
z
−
1
{\displaystyle 1 \over 1-e^{-\alpha }z^{-1}}
|
z
|
>
e
−
α
{\displaystyle |z|>e^{-\alpha }\,}
5
−
u
[
−
n
−
1
]
{\displaystyle -u[-n-1]}
1
1
−
z
−
1
{\displaystyle {\frac {1}{1-z^{-1}}}}
|
z
|
<
1
{\displaystyle |z|<1}
6
n
u
[
n
]
{\displaystyle nu[n]}
z
−
1
(
1
−
z
−
1
)
2
{\displaystyle {\frac {z^{-1}}{(1-z^{-1})^{2}}}}
|
z
|
>
1
{\displaystyle |z|>1}
7
−
n
u
[
−
n
−
1
]
{\displaystyle -nu[-n-1]\,}
z
−
1
(
1
−
z
−
1
)
2
{\displaystyle {\frac {z^{-1}}{(1-z^{-1})^{2}}}}
|
z
|
<
1
{\displaystyle |z|<1}
8
n
2
u
[
n
]
{\displaystyle n^{2}u[n]}
z
−
1
(
1
+
z
−
1
)
(
1
−
z
−
1
)
3
{\displaystyle {\frac {z^{-1}(1+z^{-1})}{(1-z^{-1})^{3}}}}
|
z
|
>
1
{\displaystyle |z|>1\,}
9
−
n
2
u
[
−
n
−
1
]
{\displaystyle -n^{2}u[-n-1]\,}
z
−
1
(
1
+
z
−
1
)
(
1
−
z
−
1
)
3
{\displaystyle {\frac {z^{-1}(1+z^{-1})}{(1-z^{-1})^{3}}}}
|
z
|
<
1
{\displaystyle |z|<1\,}
10
n
3
u
[
n
]
{\displaystyle n^{3}u[n]}
z
−
1
(
1
+
4
z
−
1
+
z
−
2
)
(
1
−
z
−
1
)
4
{\displaystyle {\frac {z^{-1}(1+4z^{-1}+z^{-2})}{(1-z^{-1})^{4}}}}
|
z
|
>
1
{\displaystyle |z|>1\,}
11
−
n
3
u
[
−
n
−
1
]
{\displaystyle -n^{3}u[-n-1]}
z
−
1
(
1
+
4
z
−
1
+
z
−
2
)
(
1
−
z
−
1
)
4
{\displaystyle {\frac {z^{-1}(1+4z^{-1}+z^{-2})}{(1-z^{-1})^{4}}}}
|
z
|
<
1
{\displaystyle |z|<1\,}
12
a
n
u
[
n
]
{\displaystyle a^{n}u[n]}
1
1
−
a
z
−
1
{\displaystyle {\frac {1}{1-az^{-1}}}}
|
z
|
>
|
a
|
{\displaystyle |z|>|a|}
13
−
a
n
u
[
−
n
−
1
]
{\displaystyle -a^{n}u[-n-1]}
1
1
−
a
z
−
1
{\displaystyle {\frac {1}{1-az^{-1}}}}
|
z
|
<
|
a
|
{\displaystyle |z|<|a|}
14
n
a
n
u
[
n
]
{\displaystyle na^{n}u[n]}
a
z
−
1
(
1
−
a
z
−
1
)
2
{\displaystyle {\frac {az^{-1}}{(1-az^{-1})^{2}}}}
|
z
|
>
|
a
|
{\displaystyle |z|>|a|}
15
−
n
a
n
u
[
−
n
−
1
]
{\displaystyle -na^{n}u[-n-1]}
a
z
−
1
(
1
−
a
z
−
1
)
2
{\displaystyle {\frac {az^{-1}}{(1-az^{-1})^{2}}}}
|
z
|
<
|
a
|
{\displaystyle |z|<|a|}
16
n
2
a
n
u
[
n
]
{\displaystyle n^{2}a^{n}u[n]}
a
z
−
1
(
1
+
a
z
−
1
)
(
1
−
a
z
−
1
)
3
{\displaystyle {\frac {az^{-1}(1+az^{-1})}{(1-az^{-1})^{3}}}}
|
z
|
>
|
a
|
{\displaystyle |z|>|a|}
17
−
n
2
a
n
u
[
−
n
−
1
]
{\displaystyle -n^{2}a^{n}u[-n-1]}
a
z
−
1
(
1
+
a
z
−
1
)
(
1
−
a
z
−
1
)
3
{\displaystyle {\frac {az^{-1}(1+az^{-1})}{(1-az^{-1})^{3}}}}
|
z
|
<
|
a
|
{\displaystyle |z|<|a|}
18
cos
(
ω
0
n
)
u
[
n
]
{\displaystyle \cos(\omega _{0}n)u[n]}
1
−
z
−
1
cos
(
ω
0
)
1
−
2
z
−
1
cos
(
ω
0
)
+
z
−
2
{\displaystyle {\frac {1-z^{-1}\cos(\omega _{0})}{1-2z^{-1}\cos(\omega _{0})+z^{-2}}}}
|
z
|
>
1
{\displaystyle |z|>1}
19
sin
(
ω
0
n
)
u
[
n
]
{\displaystyle \sin(\omega _{0}n)u[n]}
z
−
1
sin
(
ω
0
)
1
−
2
z
−
1
cos
(
ω
0
)
+
z
−
2
{\displaystyle {\frac {z^{-1}\sin(\omega _{0})}{1-2z^{-1}\cos(\omega _{0})+z^{-2}}}}
|
z
|
>
1
{\displaystyle |z|>1}
20
a
n
cos
(
ω
0
n
)
u
[
n
]
{\displaystyle a^{n}\cos(\omega _{0}n)u[n]}
1
−
a
z
−
1
cos
(
ω
0
)
1
−
2
a
z
−
1
cos
(
ω
0
)
+
a
2
z
−
2
{\displaystyle {\frac {1-az^{-1}\cos(\omega _{0})}{1-2az^{-1}\cos(\omega _{0})+a^{2}z^{-2}}}}
|
z
|
>
|
a
|
{\displaystyle |z|>|a|}
21
a
n
sin
(
ω
0
n
)
u
[
n
]
{\displaystyle a^{n}\sin(\omega _{0}n)u[n]}
a
z
−
1
sin
(
ω
0
)
1
−
2
a
z
−
1
cos
(
ω
0
)
+
a
2
z
−
2
{\displaystyle {\frac {az^{-1}\sin(\omega _{0})}{1-2az^{-1}\cos(\omega _{0})+a^{2}z^{-2}}}}
|
z
|
>
|
a
|
{\displaystyle |z|>|a|}
对于区域 |z|=1(称为单位圆 )内的 z 值,我们可以通过定义 z=ejω 来用单一实变量的函数来表示该变换。于是双边变换就简化为了傅里叶级数 :
∑
n
=
−
∞
∞
x
[
n
]
z
−
n
=
∑
n
=
−
∞
∞
x
[
n
]
e
−
j
ω
n
,
{\displaystyle \sum _{n=-\infty }^{\infty }x[n]\ z^{-n}=\sum _{n=-\infty }^{\infty }x[n]\ e^{-j\omega n},}
Eq.1
也被称作 x[n] 序列的离散时间傅里叶变换(DTFT)。这个以 2π 为周期的函数是傅里叶变换 的周期性求和
∑
n
=
−
∞
∞
x
(
n
T
)
⏞
x
[
n
]
e
−
j
2
π
f
n
T
⏟
DTFT
=
1
T
∑
k
=
−
∞
∞
X
(
f
−
k
/
T
)
.
{\displaystyle \underbrace {\sum _{n=-\infty }^{\infty }\overbrace {x(nT)} ^{x[n]}\ e^{-j2\pi fnT}} _{\text{DTFT}}={\frac {1}{T}}\sum _{k=-\infty }^{\infty }X(f-k/T).}
若T的單位是秒,
f
{\displaystyle \textstyle f}
赫兹 。比較兩個數列可得
ω
=
2
π
f
T
{\displaystyle \textstyle \omega =2\pi fT}
标准化频率
f
=
1
T
{\displaystyle \textstyle f={\frac {1}{T}}}
f
=
ω
2
π
T
,
{\displaystyle \textstyle f={\frac {\omega }{2\pi T}},}
Eq.1 :
∑
n
=
−
∞
∞
x
[
n
]
e
−
j
ω
n
=
1
T
∑
k
=
−
∞
∞
X
(
ω
2
π
T
−
k
T
)
⏟
X
(
ω
−
2
π
k
2
π
T
)
.
{\displaystyle \sum _{n=-\infty }^{\infty }x[n]\ e^{-j\omega n}={\frac {1}{T}}\sum _{k=-\infty }^{\infty }\underbrace {X\left({\tfrac {\omega }{2\pi T}}-{\tfrac {k}{T}}\right)} _{X\left({\frac {\omega -2\pi k}{2\pi T}}\right)}.}
若數列x(nT)表示线性时不变系统的冲激响应,這些函數也稱為频率响应,當x(nT)是週期性數列,其DTFT在一或多個共振頻率發散,在其他頻率均為零。這一般會用在共振頻率,振幅可變的狄拉克δ函数 表示。因為其週期性,只會有有限個振幅,可以用較簡單許多的离散傅里叶变换 來計算。(參照離散傅立葉變換#周期性 )
双线性变换可以用在連續時間濾波器(用拉氏域表示)和離散時間濾波器(用Z域表示)之間的轉換,其轉換關係如下:
s
=
2
T
(
z
−
1
)
(
z
+
1
)
{\displaystyle s={\frac {2}{T}}{\frac {(z-1)}{(z+1)}}}
將一個拉氏域的函數
H
(
s
)
{\displaystyle H(s)}
H
(
z
)
{\displaystyle H(z)}
z
=
2
+
s
T
2
−
s
T
{\displaystyle z={\frac {2+sT}{2-sT}}}
從Z域轉換到拉氏域。藉由双线性变换,複數的s平面(拉氏变換)可以映射到複數的z平面(Z轉換)。這個轉換是非線性的,可以將S平面的整個j Ω軸映射到Z平面的单位圆 內。因此,傅立葉變換(在j Ω axis計算的拉氏變換)變成離散時間傅立葉變換,前提是假設其傅立葉變換存在,也就是拉氏变換的收斂區域包括j Ω軸。
线性常系数差分(LCCD)方程是基于自回归滑动平均 的线性系统表达形式。
∑
p
=
0
N
y
[
n
−
p
]
α
p
=
∑
q
=
0
M
x
[
n
−
q
]
β
q
{\displaystyle \sum _{p=0}^{N}y[n-p]\alpha _{p}=\sum _{q=0}^{M}x[n-q]\beta _{q}}
上面等式两边可以同时除以 α0 ,如果非零,正规化 α0 = 1,LCCD方程可以写成
y
[
n
]
=
∑
q
=
0
M
x
[
n
−
q
]
β
q
−
∑
p
=
1
N
y
[
n
−
p
]
α
p
.
{\displaystyle y[n]=\sum _{q=0}^{M}x[n-q]\beta _{q}-\sum _{p=1}^{N}y[n-p]\alpha _{p}.}
LCCD方程的这种形式有利于更加明确“当前”输出 y[n] 是过去输出 y[n−p] 、当前输入 x[n] 与之前输入 x[n−q] 的一个函数。
对上述方程去Z变换(使用线性和时移法则)得到
Y
(
z
)
∑
p
=
0
N
z
−
p
α
p
=
X
(
z
)
∑
q
=
0
M
z
−
q
β
q
{\displaystyle Y(z)\sum _{p=0}^{N}z^{-p}\alpha _{p}=X(z)\sum _{q=0}^{M}z^{-q}\beta _{q}}
整理结果
H
(
z
)
=
Y
(
z
)
X
(
z
)
=
∑
q
=
0
M
z
−
q
β
q
∑
p
=
0
N
z
−
p
α
p
=
β
0
+
z
−
1
β
1
+
z
−
2
β
2
+
⋯
+
z
−
M
β
M
α
0
+
z
−
1
α
1
+
z
−
2
α
2
+
⋯
+
z
−
N
α
N
.
{\displaystyle H(z)={\frac {Y(z)}{X(z)}}={\frac {\sum _{q=0}^{M}z^{-q}\beta _{q}}{\sum _{p=0}^{N}z^{-p}\alpha _{p}}}={\frac {\beta _{0}+z^{-1}\beta _{1}+z^{-2}\beta _{2}+\cdots +z^{-M}\beta _{M}}{\alpha _{0}+z^{-1}\alpha _{1}+z^{-2}\alpha _{2}+\cdots +z^{-N}\alpha _{N}}}.}
由代数基本定理得知分子 有 M 个根(对应于 H 的零点)和分母 有 N 个根(对应于极点)。用极点和零点重新整理传递函数为
H
(
z
)
=
(
1
−
q
1
z
−
1
)
(
1
−
q
2
z
−
1
)
⋯
(
1
−
q
M
z
−
1
)
(
1
−
p
1
z
−
1
)
(
1
−
p
2
z
−
1
)
⋯
(
1
−
p
N
z
−
1
)
{\displaystyle H(z)={\frac {(1-q_{1}z^{-1})(1-q_{2}z^{-1})\cdots (1-q_{M}z^{-1})}{(1-p_{1}z^{-1})(1-p_{2}z^{-1})\cdots (1-p_{N}z^{-1})}}}
其中 qk 为 k 阶零点,pk 为 k 阶极点。零点和极点通常是复数,当在复平面(z平面)作图时称为零极点图
此外,在 z = 0 和 z = ∞ 也可能存在零点和极点。如果我们把这些极点和零点以及高阶零点和极点考虑在内的話,零点和极点的数目总会相等。
通过对分母因式分解,可以使用部分分式分解可以转换回时域。这样做会导出系统的冲激响应和线性常系数差分方程。
如果一个系统 H(z) 由信号 X(z) 驱动,那么输出为 Y(z) = H(z)X(z) 。通过对 Y(z) 部分分式分解并取逆Z变换可以得到输出 y[n] 。在实际运用中,在分式分解
Y
(
z
)
z
{\displaystyle {\frac {Y(z)}{z}}}
z 产生 Y(z) 的一个形式(含有很容易计算逆Z变换的项)往往很有用。
高级Z变换
双线性变换
差分方程 (遞迴關係式)离散卷积 离散时间傅里叶变换
有限脉冲响应
形式幂级数
拉普拉斯变换 洛朗级数
概率母函数
星标变换
札克变换
ζ函数正规化
Refaat El Attar, Lecture notes on Z-Transform , Lulu Press, Morrisville NC, 2005. ISBN 978-1-4116-1979-1.
Ogata, Katsuhiko, Discrete Time Control Systems 2nd Ed , Prentice-Hall Inc, 1995, 1987. ISBN 978-0-13-034281-2.
Alan V. Oppenheim and Ronald W. Schafer (1999). Discrete-Time Signal Processing, 2nd Edition, Prentice Hall Signal Processing Series. ISBN 978-0-13-754920-7.
理論 子領域 技術 取樣
混疊
奈奎斯特速率 / 頻率
升取樣
降取樣
過取樣
欠採樣
取樣率
量化
領域分支
自适应控制
控制理论 數位控制
能量成型控制
模糊控制
混合 智能控制
模型預測控制
神经系统 控制非線性控制
最优控制
实时计算 鲁棒控制
隨機控制 系統特性
時域
頻域
波德圖 奈奎斯特图
尼柯尔斯图
方塊圖
閉迴路傳遞函數
控制迴路
可控制性
傅里叶变换 频率响应
拉普拉斯变换 可觀測性
性能
正回饋 根軌跡圖法
伺服機構
信号流图
状态空间
穩定性理論
穩態分析及設計
系统动力学
传递函数 數位控制 進階理論
人工神经网络 係數圖法 控制重構
分佈式參數系統
分數階控制
模糊逻辑 H-infinity迴路成形
漢克爾奇異值
卡尔曼滤波 Krener's theorem 最小二乘法 李雅普诺夫稳定性
小迴路回授
知覺控制理論
狀態觀測器
向量控制
描述函數 控制器 應用
 关于统计学中的标准Z-分数,请见「標準分數」。关于统计学中的Fisher Z-转换,请见「费雪转换」。