控制论
 关于诺伯特·维纳的著作,請見「控制论:或关于在动物和机器中控制和通信的科学」。
| 控制论 | |
|---|---|
 | |
| 學科 | |
| 上级分类 | 系统工程  |
| 所属实体 | 控制理论 |
| 得名自 | 领航员 |
| 之前是 | 控制理论 |
| 發現者或發明者 | 諾伯特·維納 |
| 从业者 | cyberneticist |
| Stack Exchange標籤 | https://stackoverflow.com/tags/cybernetics |
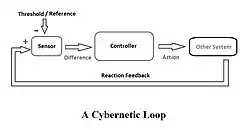
控制论(英語:cybernetics)是探索调节系统的跨学科研究,[1]用于研究控制系统的结构、局限和发展。美国电子工程专家诺伯特·维纳在1948年将控制论定义为“以机器中的控制与调节原理、以及将其类比到生物体或社会组织体后的控制原理为对象的科学研究”。[2]换言之,这是关于人、动物和机器如何相互控制和通信的科学研究。
控制论与系统论和信息论一起在中国大陆学术界曾被称作“老三论”,是现代资讯技术的理论基础。在21世纪,控制论的定义变得更加广泛,主要用于指代“对任何使用科学技术的系统的控制”。
控制论关注包含信号回路的系统——当一个系统的运作改变了它所处的环境,而这些改变又反过来反馈于系统上,并导致系统本身的变化。这种循环最初被称为“循环影响”关系。控制论与对系统的研究有关,如自动化系统、物理系统、生物系统、认知系统以及社会系统等等。[3]
词源
控制论的英文术语“cybernetics”源自古希腊语 κυβερνήτης(kybernētēs),意为“舵手”。柏拉图在《理想国》中已使用 κυβερνητική(kubernētikē)一词来比喻对城邦的治理。[2]1834年,法国物理学家安德烈-马里·安培在其人类知识分类体系中使用了法语词汇 cybernétique 来指代治理国家的科学。
1947年夏,维纳与其合作者阿图罗·罗森布鲁斯等人共同创造了“cybernetics”这一英文术语。维纳在1948年的著作《控制论:或关于在动物和机器中控制和通信的科学》中解释道,选择该词是为了纪念詹姆斯·克拉克·麦克斯韦1868年关于反馈调节器的论文,因为“调节器”(governor)一词同样源自希腊语 κυβερνήτης 的拉丁化形式 gubernator。[2]
历史
控制论的发展可划分为三个主要阶段。
第一波(1940–1950年代)以跨学科合作为特征。1943年,罗森布鲁斯、维纳和朱利安·比奇洛发表了《行为、目的和目的论》,沃伦·麦卡洛克和沃尔特·皮茨发表了关于神经活动逻辑演算的论文,二者构成了控制论的理论基石。1946至1953年,梅西会议将数学家、神经科学家、人类学家和工程师聚集在一起,参与者包括W·罗斯·阿什比、格雷戈里·贝特森、海因茨·冯·福尔斯特、玛格丽特·米德、约翰·冯·诺伊曼和维纳本人。在英国,类似的思想交流通过比例俱乐部(1949–1958)进行。[2]1954年,钱学森在美国出版了《工程控制论》,迅速被译为多国文字,成为自动化领域的基础著作。[4]
然而到1960年代,控制论的跨学科领域开始分化。1956年的达特茅斯会议标志着人工智能(AI)作为独立学科的诞生,两者在共存一段时间后,AI获得了更多资助,控制论的传统研究方向(如人工神经网络)受到削弱。[5]
第二波(1960–1970年代)将关注点从技术扩展到社会、生态和哲学问题。冯·福尔斯特在伊利诺伊大学领导的生物计算机实验室(BCL)推动了二阶控制论(即控制论的控制论)的发展,关注观察者、认知和伦理学问题。[1]温贝托·马图拉纳和弗朗西斯科·瓦雷拉提出了自生系统论。斯塔福德·比尔将控制论应用于管理,提出了生存系统模型,并在智利萨尔瓦多·阿连德政府领导下实施了协同控制工程(Cybersyn)计划。在中国,控制论在1970–1980年代随着邓小平的现代化方针重新受到重视。[4]
第三波(1990年代至今)见证了控制论思想的复兴。早期控制论对神经网络的研究为当代机器学习奠定了基础。控制论与设计、建筑、表演艺术等的交叉产生了新的对话,控制论偶然性展览(1968年,伦敦ICA)是这一趋势的早期代表。[6]
核心概念
反馈是控制论的核心主题。反馈是指系统将自身行动的观测结果作为输入,以维持或改变特定状态的过程。当系统的输出倾向于减小与目标状态的偏差时,称为负反馈(如恒温器调节室温);当输出倾向于放大偏差时,称为正反馈(如麦克风与扬声器形成的啸叫)。除反馈外,控制论还关注前馈、递归和反身性等其他循环过程。[2]
其他关键概念包括:
- 自生系统论(autopoiesis):由马图拉纳和瓦雷拉提出的生物学认识论框架,描述生命系统自我生产和自我维持的组织特征。
- 二阶控制论(second-order cybernetics):将控制论原则应用于自身,即考察观察者如何参与被观察系统的建构。
- 黑箱:不关注内部结构、仅通过输入输出来研究系统行为的方法。
- 必要变异性定律(law of requisite variety):阿什比提出的原则——只有系统内部的变异性(多样性)大于或等于外部环境的变异性时,系统才能有效应对外部扰动。[3]
- 知觉控制理论:一种基于负反馈控制回路的心理学理论,认为行为受控于对感知信号(而非输出行为)的调节。
- 良好调节器定理:任何良好调节器必然包含一个被调节系统的模型。
相关领域
控制论的思想广泛渗透于诸多学科。在工程领域,工程控制论(钱学森,1954)奠定了自动化控制的理论基础。在生物学中,生物控制论研究神经系统的反馈机制和体内稳态的调节。在管理学中,比尔的生存系统模型被用于分析组织的复杂性和适应性。[7]在社会学中,尼克拉斯·卢曼将自生系统论引入对社会系统的分析。在设计与艺术领域,控制论促进了交互式建筑、人机交互和系统设计的理论与实践。
控制论与系统科学、系统思维和复杂性科学密切关联。人工智能、机器人学、认知科学、计算机科学和信息论等学科均在不同程度上受到控制论思想的启发或源自其早期研究。[3]
参考文献
- ^ 1.0 1.1 Müller, Albert. A Brief History of the BCL. Österreichische Zeitschrift für Geschichtswissenschaften. 2000, 11 (1): 9–30 [2015-09-09]. (原始内容存档于2012-07-22) (英语).
- ^ 2.0 2.1 2.2 2.3 2.4 Wiener, Norbert. Cybernetics: Or Control and Communication in the Animal and the Machine. Cambridge, Massachusetts: MIT Press. 1948 (英语).
- ^ 3.0 3.1 3.2 Ashby, W. Ross. An Introduction to Cybernetics. London: Chapman & Hall. 1956 (英语).
- ^ 4.0 4.1 Wang, Hongzhe. Five Moments in the History of Chinese Cybernetics. Machine Decision is Not Final: China and the History and Future of Artificial Intelligence. Urbanomic, MIT Press. 2025. ISBN 9781913029999 (英语).
- ^ Cariani, Peter. On the importance of being emergent. Constructivist Foundations. 2010, 5 (2): 89 [13 August 2012] (英语).
- ^ Pickering, Andrew. The Cybernetic Brain: Sketches of Another Future. University of Chicago Press. 2010. ISBN 978-0226667898 (英语).
- ^ Pickering, Andrew. The Cybernetic Brain. 2010 (英语).
参见
- 工程控制论
- 系统科学
系统科学 | |||||
|---|---|---|---|---|---|
| 系統類型 | |||||
| 概念 | |||||
| 系統理論 | |||||
| 系統科學家 | |||||
| 應用 |
| ||||
| |||||

